Description
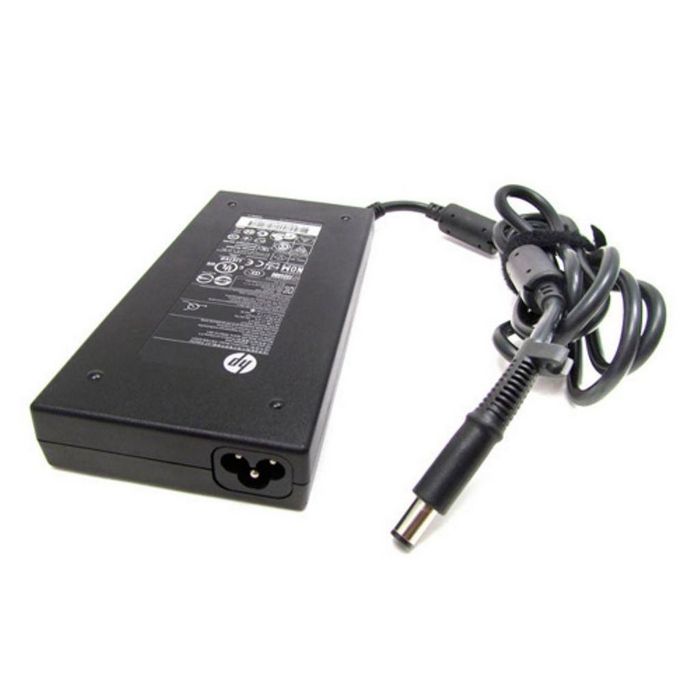
Alimentez vos appareils HP efficacement avec l'adaptateur secteur Slim 120W, conçu pour répondre aux exigences de l'informatique moderne. Cet adaptateur compact et puissant délivre une puissance de 120W avec une tension stable de 19,5V et un courant de 6,15A, ce qui le rend idéal pour les ordinateurs portables HP et les accessoires.
Équipé de la correction du facteur de puissance (PFC), cet adaptateur offre des performances élevées tout en minimisant les pertes d'énergie, garantissant une alimentation fiable et économique. Son design élégant et compact permet de l'intégrer parfaitement dans tout espace de travail sans encombrement.
- Puissance de sortie : 120 W
- Tension de sortie : 19,5 V
- Courant de sortie : 6,15 A
- Connecteur : 7,4 mm smart connector
- Correction du facteur de puissance (PFC) pour une meilleure efficacité énergétique
- Type d'alimentation : CA vers CC
- Tension d'entrée : 100-240 V
- Fréquence d'entrée : 50/60 Hz
- Couleur : Noir
- Utilisation : Ordinateur portable
Le contenu de l'emballage comprend 1 pièce.
inevitable一、运动控制系统的基本组成部分
运动控制系统并非单一的硬件,而是一个由多种组件紧密配合、相互协作的复杂系统。其基本组成部分通常可以分为以下四个层次:1. 控制层(Control Layer)
控制层是运动控制系统的“大脑”,负责接收上位机(如PLC、PC、运动控制卡或机器人控制器)下达的任务指令,并将其转化为具体的运动轨迹规划。控制层通常包含:- 中央处理器 (CPU/MCU):执行复杂的数学运算、运动算法(如PID控制、插补算法)以及逻辑控制。
- 运动控制算法:决定了运动的平滑度、精度和响应速度,包括轨迹规划(S曲线、梯形曲线)、同步控制、电子凸轮等。
- 实时操作系统 (RTOS):确保控制任务能够以极高的实时性和确定的周期性运行,这是高精度运动控制的基础。
2. 通信层(Communication Layer)
通信层是连接控制层与执行层、以及连接不同运动控制单元之间的“神经系统”。它负责在各组件之间传输控制命令、反馈数据和状态信息。常用的通信技术包括:- 现场总线技术:如EtherCAT(目前工业领域应用最广、性能最强的一种)、CANopen、Profinet、EtherNet/IP等。这些总线能够实现高速、同步、低延迟的数据传输,支持多轴同步运动。
- 专用通信接口:如脉冲/方向信号(Pulse/Direction)、模拟量信号(±10V)等,多见于较老或简单的控制系统中。
3. 执行层(Execution Layer/Drive Layer)
执行层是运动控制系统的“肌肉”,负责将控制层发出的低功耗控制信号转化为能够驱动电机的强电信号。主要组件包括:- 驱动器 (Driver/Amplifier):根据控制信号(如脉冲、总线指令)调节输出电流和电压,控制电机的转矩和速度。
- 电机 (Motor):将电能转化为机械能,执行实际的运动。常见的电机类型有步进电机、直流无刷电机 (BLDC)、交流异步电机、以及在高端应用中最常用的交流伺服电机。
4. 反馈层(Feedback Layer/Sensing Layer)
反馈层是运动控制系统的“感官”,负责将电机的实际位置、速度、转矩等状态信息实时传回控制层,从而构成闭环控制系统。主要组件包括:- 编码器 (Encoder):安装在电机后端,通过感应旋转角度或位移,将其转换为电信号(增量式或绝对式)。
- 其他传感器:如力矩传感器、激光位移传感器、加速度计等,用于更高维度的运动状态监测。
二、运动控制系统的核心功能
一个高性能的运动控制系统需要实现以下核心功能,以确保运动的精确性和可靠性:1. 轨迹规划 (Trajectory Planning)
运动控制不仅仅是让电机转起来,更重要的是如何“优雅”地转起来。轨迹规划负责生成平滑的运动指令,涵盖了启动、加速、匀速、减速和停止的全过程。现代系统广泛采用S型曲线(S-curve)规划,以减少运动过程中的加加速度(Jerk),从而降低机械振动,保护设备并提高定位精度。2. 闭环控制 (Closed-loop Control)
这是保证精度的关键。通过比较指令位置(目标值)与编码器反馈的位置(实际值),控制算法(如PID算法)会不断计算偏差,并实时调节驱动输出,使实际运动尽可能贴合指令路径。闭环控制能有效抵消负载波动、摩擦力、外部干扰等因素带来的影响。3. 多轴同步控制 (Multi-axis Synchronization)
在许多复杂的运动任务中(如CNC加工、机器人关节运动、传送带同步),多个轴必须协同工作。运动控制系统需要实现高度的同步性,包括:- 位置同步:多个轴在空间轨迹上保持精确的比例关系。
- 速度同步:多个轴以相同的速度移动。
- 电子凸轮 (Electronic Cam):通过软件模拟机械凸轮的功能,实现不同轴之间复杂的非线性位置关系,广泛应用于包装和印刷机械。
4. 保护与诊断功能 (Protection and Diagnostics)
为了确保设备安全和延长使用寿命,系统必须具备完善的保护机制。这包括:- 电气保护:过流、过压、欠压、短路保护等。
- 机械保护:限位开关监测、堵转保护、过载保护等。
- 实时诊断:通过通信总线实时监测各部件的状态,实现预测性维护,减少计划外停机。
三、运动控制系统的主要分类
根据应用场景和控制精度的不同,运动控制系统可以分为以下几类:1. 按控制精度分类
- 开环控制系统 (Open-loop Control):仅发出指令,不根据反馈进行调节。典型代表是普通的步进电机控制。成本低、结构简单,但无法补偿丢步或外部干扰,精度较低。
- 闭环控制系统 (Closed-loop Control):具备反馈机制,是现代工业自动化设备的主流。通过实时纠偏,能够实现极高的重复定位精度和动态响应。
2. 按控制架构分类
- 集中式控制 (Centralized Control):所有的运动算法和计算都在一个中央控制器(如高性能PLC或运动控制PC)中完成,然后将信号分发给各个驱动器。适合轴数较少或轴间关联度极高的场景。
- 分布式控制 (Distributed Control):计算任务在控制器和各驱动器之间进行分配。通过高速工业以太网(如EtherCAT),驱动器可以具备一定的智能化处理能力,适合多轴、大规模、复杂的系统。
3. 按应用场景分类
- 精密定位型:如半导体制造、光刻设备、医疗手术机器人。要求极高的定位精度(微米级甚至纳米级)和极低的振动。
- 高速运动型:如高速包装机、印刷机、分拣系统。要求极快的响应速度和高动态性能。
- 协同作业型:如工业机器人、协作机器人。强调多轴之间的空间位置协同和力矩控制。
四、运动控制系统的未来发展趋势
随着技术进步,运动控制系统正朝着以下方向演进:1. 高度集成化与模块化 (Integration & Modularity)
随着芯片技术的进步,越来越多的控制功能被集成到单个芯片(SoC)或小型模块中。未来的运动控制驱动器可能会集成更多的处理器功能,实现“驱动即控制器”的趋势。同时,模块化设计将使系统更易于快速配置和升级。2. 智能化与人工智能的应用 (AI & Intelligence)
AI技术正在进入运动控制领域。例如:- 智能调参:利用机器学习算法自动优化PID参数,实现快速自整定,无需人工经验。
- 预测性维护:通过深度学习分析电机电流、振动和温度数据,提前预测轴承磨损或电机故障。
- 自主路径规划:在复杂环境下,AI可以辅助机器人实现更智能、更避障的运动规划。