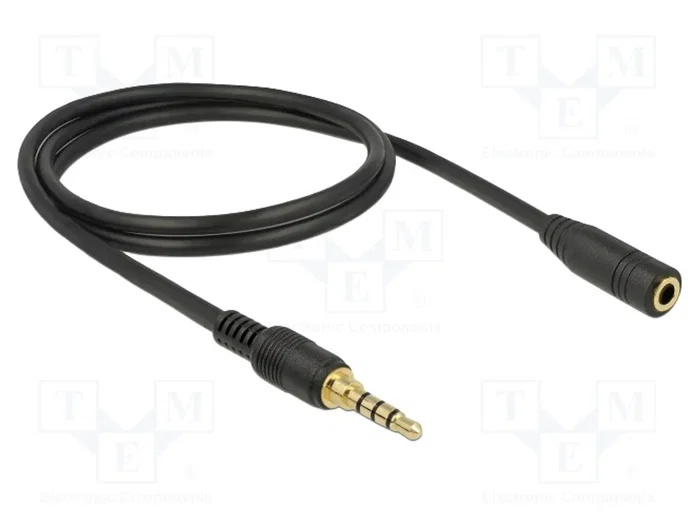
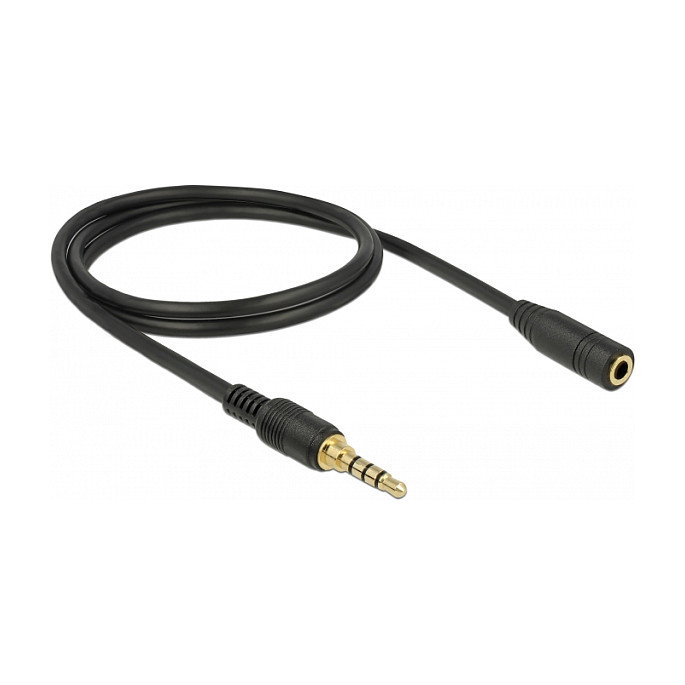
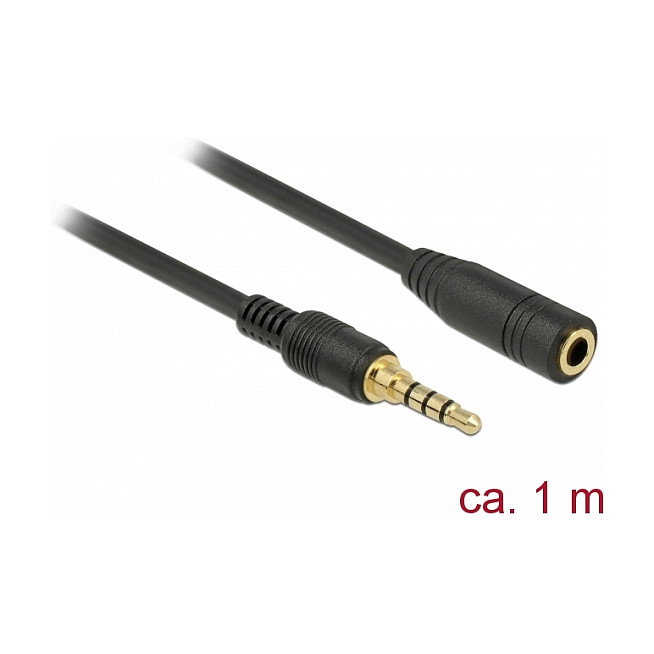
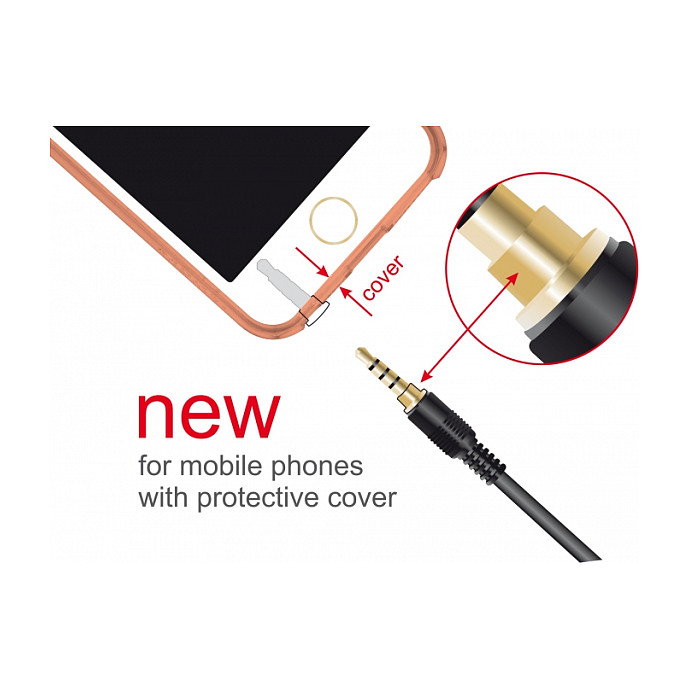
Este cable de extensión estéreo de DeLOCK permite la extensión de un conector estéreo de 3,5 mm, siendo ideal para conectar auriculares a dispositivos móviles u otros equipos de audio. Gracias al anillo de oro adicional en el extremo del conector, este cable facilita la conexión incluso en dispositivos protegidos por cubiertas.
- Longitud del cable: 1 m
- Conector 1: Jack 3,5 mm 4 pin (Macho)
- Conector 2: Jack 3,5 mm 3 pin (Hembra/Tomacorriente)
- Calibre del cable: 24 AWG
- Contactos chapados en oro para una mejor conductividad
- Color del cable y conectores: negro
- Tipo de conexión: Jack a Jack estéreo
自动驾驶系统在设计、开发、测试、验证、定型、验收、运行、维护等各个阶段,都需要进行大量的仿真任务。但是,传统的仿真系统往往面临计算成本高、实时性差、效率低、部署难等挑战。为此,基于数字孪生技术构建高保真、高精度的自动驾驶仿真系统,成为了当前自动驾驶领域的研究热点和关键技术方向。本文将详细介绍如何构建一个基于数字孪生的自动驾驶仿真系统。数字孪生技术通过在虚拟空间中构建物理实体的数字化映射,能够实现对物理实体运行状态的实时监控、预测和分析,为自动驾驶系统的开发提供了一个高度逼真的仿真环境。构建基于数字孪生的自动驾驶仿真系统,主要包括以下几个关键步骤:1. 场景构建。利用高精度地图、激光雷达扫描数据、摄影测量技术等,构建包含道路、车辆、行人、交通标志、信号灯等元素的虚拟三维场景。2. 传感器建模。对自动驾驶系统使用的传感器(如激光雷达、摄像头、毫米波雷达、超声波雷达等)进行精确的物理建模,模拟传感器在不同环境条件下的感知数据。3. 车辆动力学建模。建立高精度的车辆动力学模型,能够准确模拟车辆在各种行驶工况下的运动特性,包括加速度、转向、制动、悬架运动等。4. 环境建模。模拟天气(晴天、雨天、雪天、雾天)、光照(白天、黑夜、强光、弱光)、路面状况(干燥、湿滑、结冰)等动态环境因素对自动驾驶系统的影响。5. 自动驾驶算法集成。将开发的自动驾驶感知、决策、规划和控制算法集成到仿真系统中,使其在虚拟场景中进行闭环测试。6. 数据驱动与迭代。利用仿真产生的大量数据进行算法的训练和优化,并根据实际路测数据不断修正仿真模型的精度,实现虚实结合、闭环迭代。构建基于数字孪生的自动驾驶仿真系统,具有以下显著优势:1. 高保真度。通过高精度的建模,仿真系统能够提供极其逼真的感知数据和物理反馈,从而更准确地评估自动驾驶算法的性能。2. 安全性。在虚拟环境中进行极限工况、危险场景(如碰撞、突发行人闯入等)的测试,不会对真实的车辆和人员造成风险。3. 高效性与低成本。相比于实车测试,仿真测试可以并行开展大量任务,显著缩短开发周期并降低测试成本。4. 可重复性。仿真场景可以被精确地重现,便于对算法在特定场景下的表现进行深入分析和持续优化。总结:基于数字孪生的自动驾驶仿真系统是实现自动驾驶技术快速迭代和规模化应用的关键基础设施。随着数字孪生技术、人工智能、高性能计算以及传感器技术的不断进步,未来的仿真系统将更加智能化、实时化和高度逼真,为自动驾驶技术的走向成熟提供坚实的保障。本文仅供参考,不构成任何建议。在实际应用中,需要结合具体的业务需求和技术条件进行深入的研究和开发。